Traducido automáticamente por IA, leer el original
Dig Robotics elimina la variabilidad humana en las excavaciones.
28 julio 2026
Esta herramienta de excavación inteligente tiene como objetivo lograr un desempeño más preciso, rápido y consistente por parte del operador.
A lo largo de su dilatada trayectoria en la industria de la maquinaria de construcción, incluyendo 33 años en Caterpillar, donde llegó a dirigir el negocio global de excavadoras, Kenneth Gray ha sido testigo directo del papel que la variabilidad humana puede desempeñar en el rendimiento de los equipos. En una ocasión, registró una diferencia del 20 % en la productividad de una excavadora entre los dos mejores operarios de un cliente, utilizando la misma máquina en la misma obra y bajo las mismas condiciones de funcionamiento.
Esto tiene implicaciones a la hora de evaluar el retorno de la inversión potencial de la maquinaria. «La mayoría de los fabricantes de excavadoras que presentan una máquina nueva o actualizada, ¿cuánta mejora de rendimiento afirman ofrecer? ¿Un 5 % o un 7 %, normalmente?», señaló Gray. «Es muy difícil para los clientes percibir esa diferencia debido a la gran variabilidad humana en el rendimiento».
Actualmente, Gray se desempeña como director de rendimiento de Dig Robotics , una empresa que busca igualar las condiciones para los operadores y, por lo tanto, maximizar la productividad de las máquinas.
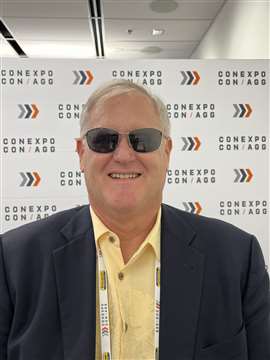 Kenneth Gray, director de rendimiento y cofundador de Dig Robotics. (Foto: Becky Schultz)
“Lo ideal es que cada operador sea tan bueno como el mejor”, dijo, “y ayudar a los mejores operadores a encontrar información que mejore su rendimiento”.
Inteligencia operativa en tiempo real
Dig Robotics se fundó en octubre de 2023, cuando Gray y sus cofundadores, Noam Rotem, director de excavaciones, y Oded Media, científico jefe, se propusieron desarrollar una herramienta de excavación inteligente que proporcionara a los operarios y jefes de obra información en tiempo real sobre el rendimiento de los operarios. El objetivo es potenciar las excavadoras, permitiendo a los operarios realizar su trabajo con mayor precisión, rapidez y consistencia.
La herramienta que han desarrollado utiliza inteligencia artificial (IA), escaneo 3D y cinemática avanzada o planificación de movimiento para mapear toda la obra en 3D, visualizar la geometría de la cuchara y los movimientos precisos, y calcular con exactitud la cantidad de tierra que se mueve por ciclo.
“Planificamos el movimiento de la cuchara para determinar con precisión cómo se desplaza a través del material que el operario intenta cargar”, explicó Gray. “Luego, utilizamos visión artificial: empleamos LiDAR para comparar ese movimiento ideal con lo que sucede en la realidad”.
El sensor LiDAR captura datos en tiempo real mientras la máquina trabaja, mientras que los algoritmos calculan la trayectoria de excavación ideal en cada momento, basándose en la topografía del terreno, la geometría de la máquina, el tamaño de la cuchara y las características del material. A continuación, el sistema compara los movimientos reales del operador con la trayectoria óptima.
“Estamos registrando datos sobre la profundidad del corte, el ángulo de rotación de la cuchara y el tiempo de extracción de la misma, y estamos midiendo el volumen extraído y el tiempo necesario para hacerlo con cada carga de la cuchara”, dijo Gray.
Los operadores reciben información visual inmediata en la cabina mediante indicadores sencillos codificados por colores. Esto permite que tanto los operadores principiantes como los experimentados vean con precisión dónde se necesitan realizar ajustes.
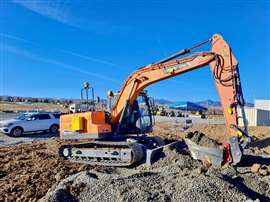 Una Doosan DX140LC equipada con el sistema de Dig Robotics (Imagen cortesía de Dig Robotics).
“Si eres un buen operador, probablemente lo seas porque te has esforzado. No es casualidad, ¿verdad? Pero si pudiera indicarle a un operador que está demasiado tiempo en el corte, ¿qué haría? Intentaría salir del corte antes e investigaría qué sucede”, comentó Gray. “Eso es lo que queremos hacer. No queremos tomar el control. Queremos brindar información que diga… tal vez deberías intentar un corte menos profundo o tal vez estás girando la cuchara demasiado pronto o demasiado tarde”.
“Estamos observando mejoras de rendimiento realmente significativas simplemente informando a los operadores sobre sus tendencias”, afirmó Gray. “Y en muchos casos, también estamos viendo una reducción equivalente en el consumo de combustible”.
En un ejemplo inicial, el sistema se instaló en una excavadora Liebherr R 984 C de 20 años de antigüedad, operada por un veterano que la había utilizado desde nueva. Tras la instalación, el operador observó una mejora del rendimiento del 10 % y una disminución del consumo de combustible de aproximadamente el 20 %.
Con el objetivo de transportar camiones completamente cargados.
Tanto el operador como los gerentes de planta reciben información basada en datos sobre el nivel de llenado de los camiones, la cantidad de camiones llenados, los ciclos necesarios para llenar cada camión y mucho más.
“Lo que descubrimos con la interfaz del operador son un par de cosas. Primero, [los operadores] responden mucho mejor al aprender sobre sus hábitos”, dijo Gray, “y responderán a sus hábitos si hay una recomendación. Luego, también quieren saber que el camión está lleno. Porque normalmente lo que sucede [cuando] cargamos un camión en cinco pasadas, ¿estaba lleno cuando lo cargamos en cinco pasadas o no? ¿Cómo lo sabemos? Bueno, estamos midiendo esa carga con precisión.
“La oportunidad de transportar un camión completo solo se presenta una vez”, continuó. “Eso es lo que estamos intentando hacer. Queremos asegurarnos de que, posteriormente, no solo la excavadora sea realmente productiva, sino que también obtengamos el máximo rendimiento de cada carga de camión”.
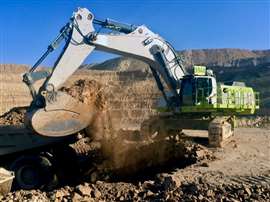 Una Liebherr 9150 en acción (Imagen cortesía de Dig Robotics)
Para optimizar aún más la eficiencia , el sistema aprende y se adapta durante su funcionamiento. Según Dig Robotics, el componente de aprendizaje automático le permite evaluar automáticamente las condiciones del material, como la cohesión, la granulometría y la presencia de rocas, sin necesidad de intervención manual. Cada cucharón informa al siguiente, mientras que las máquinas que trabajan en el mismo yacimiento comparten información para lograr una comprensión colectiva del material excavado.
Integración de tecnología
La herramienta de guiado del operador de Dig Robotics está diseñada actualmente como una solución de posventa "independiente del fabricante" que se puede adaptar a casi cualquier excavadora, independientemente de la marca o la antigüedad, a menudo en un solo día laborable.
“Queremos satisfacer las necesidades estratégicas de nuestros clientes en cuanto a flotas mixtas, ya que no existen muchas flotas compuestas exclusivamente por maquinaria Liebherr o Caterpillar, incluso dentro de una misma categoría”, afirmó Gray. “Queremos estar presentes en todas las unidades. Ese es nuestro primer principio de diseño”.
Los distribuidores de equipos han ayudado a la empresa emergente a evaluar el rendimiento técnico del sistema, su viabilidad comercial, el proceso de instalación y los requisitos de soporte a largo plazo.
Actualmente, los proyectos piloto iniciales se centran en máquinas de cangilones para la producción en sectores donde las mejoras incrementales de productividad pueden generar importantes beneficios económicos, como grandes proyectos de infraestructura civil, canteras y minas. Por ejemplo, en agosto de 2026, Turner Mining Group evaluará la tecnología en un entorno de producción real utilizando una excavadora Hitachi EX1200 y una Caterpillar 374 Next Gen.
El siguiente paso, según Gray, será la integración con tecnologías como el control de calidad. “La pila tecnológica es similar. No cuentan con visión artificial, algo que nosotros sí tenemos… Creemos que son tecnologías complementarias, al igual que las empresas de primer nivel. Lo ven de la misma manera”, afirmó.
Dig Robotics ya está progresando en este ámbito, como lo demuestra el reciente anuncio de que integrará sus aplicaciones de rendimiento para movimiento de tierras en el ecosistema de Trimble, y es finalista en su concurso 0-60 Challenge 2026. En la conferencia de usuarios de Trimble Dimensions de este otoño, la empresa presentará la herramienta de gestión de obra Dig Dashboard en la exposición interior, además de ejecutar en directo la herramienta de guiado del operador en una excavadora en la zona de demostración externa. Gray también impartirá una sesión teórica para quienes deseen profundizar en la tecnología.
¿Qué hay más allá?
En el futuro, Gray prevé expandirse a aplicaciones de alta producción más allá de las excavadoras y, finalmente, trabajar directamente con los fabricantes de equipos originales (OEM).
“La capacidad de planificación de movimientos, el nivel de experiencia de nuestro equipo, la profundidad de nuestros conocimientos y nuestra probada habilidad para automatizar máquinas... poseemos una experiencia poco común”, comentó Gray. “Creo que los fabricantes de equipos originales estarán interesados, pero la confianza no se regala... Hay que ganársela”.
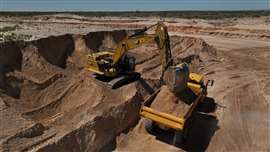 Turner Mining Group evaluará la tecnología de Dig Robotics en una excavadora Hitachi EX1200 y en una Caterpillar 374 Next Gen (que se muestra en la imagen). (Foto: AMI Attachments)
Aquí es donde la retroalimentación del cliente es crucial. “Estamos en la fase piloto. Estamos probando el diseño previsto para la producción, lo que significa que se trata del componente de producción, el ensamblaje de producción y la fuente de producción”, dijo Gray. “Estamos en el punto en el que queremos probar lo que vamos a vender...
“Buscamos al tipo adecuado de ‘loco’ que quiera beneficiarse de la tecnología”, añadió, “y que reconozca que habrá cierto desarrollo entre ahora y su lanzamiento comercial, que probablemente será a principios del próximo año”.
Lo que Dig Robotics planea vender no es autonomía, aunque se le acerca bastante. "Podemos obtener el 80% del beneficio por el 20% del costo de la automatización completa , o incluso menos del 20%", afirmó Gray.
Todo esto se logra manteniendo al operador como parte fundamental del proceso. «Si el problema que se intenta resolver es la presencia de una persona en el puesto de trabajo, entonces la automatización completa es lo que se necesita. Si ese no es el problema que se busca —si se trata de productividad, costes o eficiencia—, es posible que no resulte beneficioso eliminar a la persona en el puesto, ya que la capacidad de procesamiento de la computadora que tenemos entre las orejas es realmente increíble».
Esa potencia es especialmente valiosa en la zona de carga, que Gray compara con la "teoría del caos".
“Siempre hay algo inesperado”, señaló. Por ejemplo, el operador podría tener que ajustarse al movimiento del material que se está descargando o retirar una piedra que ha caído en el camino antes de que el siguiente camión entre marcha atrás.
«Si pudiéramos cargar el camión a la perfección, lo haríamos, pero la naturaleza aleatoria del material no nos lo permite», señaló Gray. «Pero la mente puede responder a esos cambios —lo que llamaríamos casos excepcionales— al instante… Es la capacidad humana de procesar esos cambios inesperados lo que resulta realmente difícil de reemplazar».
En consecuencia, cree que tanto los clientes como los distribuidores y Dig Robotics pueden obtener importantes beneficios económicos gracias a la combinación de lo que la empresa pretende ofrecer y la autonomía total.
“Hay muchos pasos que dar”, concluyó, “y apenas estamos dando algunos de los primeros”.
GUÍA DE FUENTE DE ENERGÍA
La referencia confiable y guía del comprador durante 83 años
El “motor de búsqueda de escritorio” original, que guía a casi 10.000 usuarios en más de 90 países, es la referencia principal para especificaciones y detalles sobre todos los componentes que intervienen en los sistemas de motor.
Visitar ahora
MANTÉNGASE CONECTADO

Reciba la información que necesita cuando la necesita a través de nuestras revistas, boletines y resúmenes diarios líderes en el mundo.
CONECTE CON EL EQUIPO