Traduzido automaticamente por IA, leia o original
A Dig Robotics elimina a variabilidade humana na escavação.
28 julho 2026
A ferramenta de escavação inteligente visa tornar o desempenho do operador mais preciso, rápido e consistente.
Ao longo de sua extensa carreira na indústria de equipamentos de construção – incluindo uma passagem de 33 anos pela Caterpillar, onde chegou a liderar o negócio global de escavadeiras – Kenneth Gray testemunhou em primeira mão o papel que a variabilidade humana pode desempenhar no desempenho dos equipamentos. Em um caso específico, ele registrou uma diferença de 20% na produtividade de uma escavadeira entre os dois melhores operadores de um cliente, utilizando a mesma máquina, no mesmo canteiro de obras e sob as mesmas condições de operação.
Isso tem implicações na hora de avaliar o potencial retorno sobre o investimento (ROI) da máquina. "A maioria dos fabricantes de escavadeiras que lançam uma máquina nova ou atualizada, quanto de melhoria de desempenho eles alegam – normalmente 5%, 7%?", observou Gray. "É muito difícil para os clientes perceberem essa diferença porque há muita variabilidade humana no desempenho."
Gray agora atua como diretor de desempenho da Dig Robotics , uma empresa que busca igualar as condições de atuação dos operadores e, assim, maximizar a produtividade das máquinas.
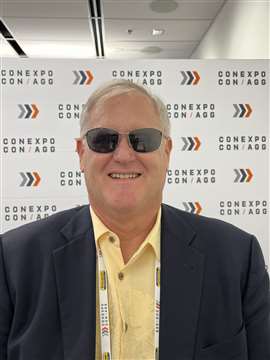 Kenneth Gray, diretor de desempenho e cofundador da Dig Robotics. (Foto: Becky Schultz)
“Idealmente, nossa missão é tornar cada operador tão bom quanto o melhor operador”, disse ele, “e ajudar os melhores operadores a encontrar insights que melhorem seu desempenho”.
Inteligência operacional em tempo real
A Dig Robotics foi fundada em outubro de 2023, quando Gray e seus cofundadores, Noam Rotem, diretor de escavação, e Oded Media, cientista-chefe, decidiram desenvolver uma ferramenta de escavação inteligente que fornecesse aos operadores e gerentes de obra informações em tempo real sobre o desempenho dos operadores. O objetivo é "superpotencializar" as escavadeiras, permitindo que os operadores realizem seus trabalhos com mais precisão, rapidez e consistência.
A ferramenta que eles desenvolveram utiliza inteligência artificial (IA), digitalização 3D e cinemática avançada ou planejamento de movimento para mapear todo o local de trabalho em 3D, visualizar a geometria da caçamba e os movimentos precisos, e calcular exatamente quanta terra está sendo movimentada por ciclo.
“Nós fazemos o planejamento de movimento para que a caçamba se mova com precisão através do material que [o operador] está tentando carregar”, explicou Gray. “Então, usamos visão computacional – estamos usando LiDAR para comparar esse ideal com o que está realmente acontecendo.”
O sensor LiDAR captura dados em tempo real enquanto a máquina opera, enquanto algoritmos calculam o caminho de escavação ideal a cada instante, com base na topografia do local, geometria da máquina, tamanho da caçamba e características do material. O sistema então compara os movimentos reais do operador com o caminho ideal.
“Estamos coletando dados sobre a profundidade do corte, o ângulo de rotação da caçamba e o tempo de extração, além de medir o volume extraído e o tempo necessário para isso a cada carga”, disse Gray.
Os operadores recebem, então, feedback visual imediato na cabine, exibido por meio de indicadores simples com código de cores. Isso permite que tanto operadores novatos quanto experientes vejam exatamente onde são necessários ajustes.
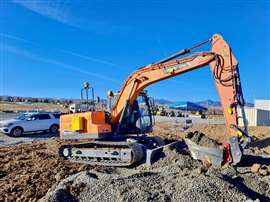 Um robô Doosan DX140LC equipado com o sistema da Dig Robotics (Imagem cedida pela Dig Robotics)
“Se você é um bom operador, provavelmente é porque se dedicou a isso. Não é por acaso, certo? Mas se eu pudesse dar a um operador a informação de que ele está permanecendo no corte por muito tempo, o que ele faria? Ele tentaria sair do corte mais cedo e investigaria o que aconteceu”, comentou Gray. “É isso que queremos fazer. Não queremos assumir o controle. Queremos fornecer informações que digam… talvez você queira tentar um corte mais raso ou talvez esteja girando a caçamba muito cedo ou muito tarde.”
“Estamos vendo melhorias de desempenho realmente significativas apenas informando aos operadores quais são suas tendências”, afirmou Gray. “E estamos vendo uma redução equivalente no consumo de combustível em muitos casos.”
Em um dos primeiros exemplos, o sistema foi instalado em uma Liebherr R 984 C de 20 anos, operada por um veterano que utilizava a máquina desde nova. Após a instalação, o operador observou uma melhora de 10% no desempenho e uma redução de aproximadamente 20% no consumo de combustível.
Visando caminhões totalmente carregados
Tanto o operador quanto os gerentes do local recebem informações baseadas em dados sobre o nível de enchimento dos caminhões, o número de caminhões abastecidos, os ciclos necessários para abastecer cada caminhão e muito mais.
“O que descobrimos com a interface do operador são algumas coisas. Primeiro, [os operadores] respondem muito melhor ao aprendizado sobre seus hábitos”, disse Gray, “e eles respondem aos seus hábitos se houver uma recomendação. Além disso, eles também querem saber se o caminhão está cheio. Porque geralmente o que acontece [quando] carregamos um caminhão em cinco etapas é: ele estava cheio ou não? Como saber? Bem, estamos medindo essa carga com precisão.”
“A oportunidade de movimentar um caminhão cheio só surge uma vez”, continuou ele. “É isso que estamos tentando fazer. Estamos tentando garantir que, mais adiante, não apenas a escavadeira seja realmente produtiva, mas que estejamos aproveitando ao máximo cada carga de caminhão.”
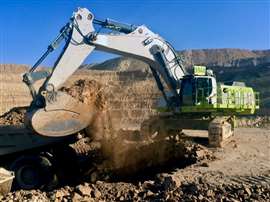 Uma Liebherr 9150 em ação (Imagem cedida pela Dig Robotics)
Para aumentar ainda mais a eficiência , o sistema pode aprender e se adaptar durante o trabalho. De acordo com a Dig Robotics, o componente de aprendizado de máquina permite avaliar automaticamente as condições do material, como coesão, granulometria, presença de pedras, etc., sem qualquer intervenção manual. Cada caçamba informa a seguinte, enquanto as máquinas que trabalham no mesmo local compartilham informações para construir um entendimento coletivo do material que está sendo escavado.
Integração de tecnologia
A ferramenta de orientação do operador da Dig Robotics foi projetada como uma solução de pós-venda "agnóstica ao fabricante original" que pode ser adaptada a praticamente qualquer escavadeira, independentemente da marca ou idade, geralmente em um único dia útil.
“Queremos apoiar as necessidades estratégicas dos clientes para frotas mistas, porque não existem muitas frotas 100% Liebherr ou 100% Cat, mesmo considerando uma determinada categoria de máquinas”, disse Gray. “Queremos poder estar presentes em todas as unidades. Esse é o primeiro princípio de projeto.”
Os fornecedores de equipamentos ajudaram a startup a avaliar o desempenho técnico do sistema, a viabilidade comercial, o processo de instalação e os requisitos de suporte a longo prazo.
Agora, o foco dos projetos-piloto iniciais está em máquinas de produção com caçamba em setores onde ganhos incrementais de produtividade podem gerar retornos financeiros substanciais, como grandes projetos de infraestrutura civil, pedreiras e minas. Por exemplo, em agosto de 2026, o Turner Mining Group avaliará a tecnologia em um ambiente de produção real, utilizando tanto uma escavadeira Hitachi EX1200 quanto uma Caterpillar 374 Next Gen.
O próximo passo, disse Gray, será a integração com tecnologias como o controle de nivelamento. “A pilha de tecnologias é semelhante. Eles não têm visão [computacional], que nós temos… Acreditamos que são tecnologias complementares, e as empresas de nível 1 também pensam assim. Elas enxergam da mesma forma”, afirmou.
A Dig Robotics já está progredindo nessa área com o recente anúncio de que integrará seus aplicativos de desempenho para movimentação de terra ao ecossistema Trimble, além de ser finalista no Desafio 0-60 de 2026. Na Conferência de Usuários Trimble Dimensions, neste outono, a empresa demonstrará a ferramenta de gerenciamento de canteiro de obras Dig Dashboard no espaço interno da exposição, bem como executará a ferramenta de orientação do operador ao vivo em uma escavadeira na área de demonstração externa. Gray também ministrará uma sessão em sala de aula para quem quiser se aprofundar na tecnologia.
O que existe além?
No futuro, Gray prevê expandir para aplicações de alta produção além de escavadeiras e, eventualmente, trabalhar diretamente com fabricantes de equipamentos originais (OEMs).
“O planejamento de movimento que somos capazes de fazer, o nível de especialização da nossa equipe, a profundidade do nosso conhecimento, nossa capacidade comprovada no passado de automatizar máquinas por completo… temos uma expertise rara”, comentou Gray. “Acredito que os fabricantes de equipamentos originais (OEMs) se interessarão, mas a confiança não se conquista facilmente… É preciso conquistá-la.”
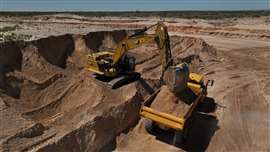 O Turner Mining Group avaliará a tecnologia Dig Robotics em uma escavadeira Hitachi EX1200 e em uma Caterpillar 374 Next Gen (ilustradas na imagem). (Foto: AMI Attachments)
É aqui que o feedback do cliente se torna crucial. “Estamos na fase piloto. Estamos testando o projeto para produção, o que significa que estamos testando o componente de produção, a montagem de produção e a fonte de produção”, disse Gray. “Chegamos ao ponto em que queremos testar o que vamos vender...
“Estamos à procura do tipo certo de 'maluco' que queira beneficiar da tecnologia”, acrescentou, “e que reconheça que há algum desenvolvimento entre agora e a sua disponibilidade comercial, que provavelmente ocorrerá no início do próximo ano.”
O que a Dig Robotics planeja vender não é autonomia, embora chegue perto. "Podemos obter 80% dos benefícios por 20% do custo da automação completa , e talvez até por menos de 20%", afirmou Gray.
Tudo isso é alcançado mantendo o operador como parte vital da equação. “Se o problema que você está tentando resolver é a presença de uma pessoa na cadeira, então a automação completa é o que você precisa. Se esse não for o problema que você está tentando resolver – se for produtividade, custo ou eficiência – você pode não se beneficiar da eliminação da pessoa na cadeira, porque o poder de processamento desse computador que você tem entre as orelhas é realmente incrível.”
Essa potência é especialmente valiosa na área de carregamento, que Gray compara à "teoria do caos".
“Sempre acontece algo inesperado”, observou ele. Por exemplo, o operador pode precisar se ajustar ao movimento do material que está sendo despejado ou remover uma pedra que caiu no caminho antes que o próximo caminhão dê ré.
“Se pudéssemos carregar o caminhão perfeitamente, faríamos isso, mas a natureza aleatória do material não nos permite”, apontou Gray. “Mas a mente humana consegue reagir a essas mudanças – o que chamamos de casos extremos – instantaneamente… É a capacidade humana de processar essas mudanças inesperadas que é realmente difícil de substituir.”
Consequentemente, ele acredita que há um potencial de lucro substancial para clientes, revendedores e para a Dig Robotics, considerando o que a empresa busca oferecer e a autonomia total.
“Há muitos passos a serem dados”, concluiu ele, “e estamos apenas dando os primeiros”.
GUIA DE FONTES DE ENERGIA
O guia de referência e de compras de confiança há 83 anos.
O motor de pesquisa original para desktops, que orienta quase 10.000 utilizadores em mais de 90 países, é a principal referência para as especificações e detalhes de todos os componentes que compõem os sistemas de motores.
Visite agora
MANTENHA-SE CONECTADO

Receba as informações de que necessita, quando necessitar, através das nossas revistas, newsletters e resumos diários líderes mundiais.
ENTRE EM CONTATO COM A EQUIPE